Por que o estimador de estados não fecha? Qualidade dos dados de carga, limpeza automática e o papel de poucos sensores
G4W
Resumo
Em redes de distribuição, o estimador de estados depende de pseudomedidas de carga construídas a partir de medidores de clientes e curvas típicas, com cobertura incompleta, intervalos de integração diferentes, dados faltantes e clientes com geração própria cujo medidor não informa o sentido do fluxo. Esta nota quantifica, em três alimentadores de teste trifásicos (IEEE 13, 34 e 123 barras) com 30 % das cargas com geração fotovoltaica, o efeito desses defeitos sobre um estimador não linear de mínimos quadrados ponderados, e compara três caminhos: usar os dados como chegam, tratá-los antes da estimação e aplicar uma limpeza automática por resíduos normalizados. Com os dados sem tratamento, de 30 % a 53 % das estimativas são rejeitadas pelo teste de consistência, e o erro de tensão chega a 10 % em um a cada dez cenários no IEEE 34. O tratamento prévio reduz a rejeição para 0,5 % a 6 % e o erro mediano de tensão em 27 % a 50 %. A limpeza automática, sem medições na rede, mascara o problema: a rejeição cai, mas o erro não, e no IEEE 34 o estimador deixa de convergir em 12 % dos casos. Com dois a quatro sensores sincronizados, a mesma limpeza passa a funcionar nos alimentadores menores, e dados tratados com quatro sensores levam o erro mediano de tensão a 0,10 % a 0,20 %. A carga individual de cada barra continua dependente da qualidade dos dados de clientes.
Palavras-chave: estimação de estados; dados de medição; pseudomedidas; detecção de erros grosseiros; geração distribuída; redes de distribuição.
1. Introdução
Sistemas avançados de gestão da distribuição (ADMS) usam um estimador de estados para calcular tensões, correntes e carregamentos em toda a rede. Em distribuição, porém, quase não há medição ao longo dos alimentadores. O estimador depende de pseudomedidas de carga, construídas a partir de medidores de clientes, de campanhas de medição e de curvas típicas por classe de consumo [1], [2].
Esses dados chegam com problemas conhecidos de quem opera um ADMS: nem todo cliente tem medidor; os que têm registram em intervalos diferentes (5, 15 ou 60 minutos); há intervalos faltantes; e, em clientes com geração própria, o medidor muitas vezes informa só o saldo, ou só o módulo da potência, sem o sentido do fluxo. Somam-se a isso erros grosseiros, como energia de 15 minutos lida como potência. O sintoma visível é o estimador que "não fecha": não converge, ou converge para um resultado que os testes de consistência rejeitam, e o operador perde a confiança na ferramenta.
Esta nota responde a três perguntas, com resultados reprodutíveis em alimentadores de teste públicos:
- Quanto cada caminho de tratamento dos dados de carga muda a confiabilidade e o erro do estimador?
- Uma limpeza automática, que descarta as pseudomedidas suspeitas a partir dos próprios resíduos, substitui o tratamento prévio?
- Quanto ajudam poucos sensores sincronizados instalados na rede, nos mesmos pontos escolhidos na nota anterior desta série [3]?
2. Formulação
2.1 Estimador
O estado é o vetor de tensões complexas nodais da rede trifásica, em coordenadas retangulares e por unidade da tensão de base de cada nó. As medições seguem o padrão de um ADMS:
| Medida | Onde | Modelo | Incerteza |
|---|---|---|---|
| Pseudomedida de carga | nós com carga | conforme o tratamento (Seção 3) | |
| Injeção nula | nós sem carga | restrição física | |
| Tensão da fonte | barra da subestação | fasor | 0,01 % (referência) |
| SCADA | saída do alimentador | e , por fase | 0,2 % e 0,5 % |
| Sensor sincronizado | início de um trecho | fasores de tensão e de corrente por fase | 0,2 % e 0,5 %, mais 1 µs de sincronismo |
As pseudomedidas de potência tornam o problema não linear. A estimativa é obtida por Gauss-Newton,
com , partida nas tensões da rede em vazio e passo resolvido por mínimos quadrados sobre o sistema ponderado. A estimação é considerada não convergente se não atingir variação máxima de p.u. em 30 iterações ou se alguma tensão sair da faixa de 0,5 a 1,5 p.u. A estimativa convergida é rejeitada pelo teste de consistência quando
que é o teste clássico de detecção de erros grosseiros [4], [5]. Na prática, uma estimativa rejeitada não deve ser usada para operar a rede: é o equivalente a "o estimador não fechou".
Com pseudomedidas exatas, o estimador recupera a solução do fluxo de potência com erro de tensão inferior a , o que confere a formulação.
2.2 Limpeza automática por resíduos normalizados
A terceira estratégia usa os dados sem tratamento e deixa o próprio estimador limpá-los. Após cada estimação, calcula-se o resíduo normalizado de cada medida,
com o jacobiano ponderado. Se o maior entre as pseudomedidas passa de 3, as pseudomedidas de e daquele nó são desacreditadas (desvio multiplicado por 100) e o estado é reestimado, até 25 vezes. É o método do maior resíduo normalizado [4], aplicado às pseudomedidas.
3. Estudo de caso
3.1 Redes e cenários
Foram usados os alimentadores IEEE 13, 34 e 123 barras [6] nos arquivos públicos do OpenDSS [7], [8], com os taps dos reguladores fixos no caso base. Cerca de 30 % das cargas receberam geração fotovoltaica, com potência instalada entre 0,6 e 1,2 vez a carga nominal, representando o meio do dia (irradiância de 0,8 ± 0,1 da nominal). Em cada um dos 200 cenários, as cargas variam em torno do valor nominal com um fator comum (15 %) e um individual (30 %), e a "verdade" é o fluxo de potência do OpenDSS. No IEEE 34, 5 dos 200 cenários foram descartados porque o próprio fluxo de potência de referência não convergiu.
| Alimentador | Cargas | Com geração fotovoltaica | Com medidor |
|---|---|---|---|
| IEEE 13 | 15 | 4 | 7 |
| IEEE 34 | 68 | 20 | 45 |
| IEEE 123 | 91 | 27 | 57 |
3.2 Defeitos nos dados de carga
Os dados de carga foram gerados com defeitos sintéticos, escolhidos para representar os problemas descritos na Introdução:
| Defeito | Parâmetro |
|---|---|
| Cobertura de medição | 60 % das cargas com medidor; as demais só têm curva típica (erro de 50 %) |
| Intervalo de integração | 5 min (40 % dos medidores), 15 min (30 %) e 60 min (30 %), com erro de representatividade de 3 %, 6 % e 15 % no instante estimado |
| Dado faltante | 10 % das leituras ausentes no intervalo |
| Prossumidor | o medidor informa só o módulo da potência, sem o sentido do fluxo |
| Erro grosseiro | 3 % das leituras multiplicadas por 4 (energia de 15 min lida como potência) |
E três formas de usar esses dados:
- Sem tratamento: leitura faltante vira zero, prossumidor entra com potência positiva, erros grosseiros passam, e todo dado de medidor recebe a mesma incerteza nominal de 5 %.
- Sem tratamento + limpeza automática: os mesmos dados, com a limpeza da Seção 2.2.
- Tratados: leitura faltante e valor implausível (acima de três vezes a carga típica) são substituídos pela curva típica com incerteza de 50 %; o sentido do fluxo do prossumidor vem do cadastro da geração; a curva típica desconta a geração cadastrada; a incerteza de cada medidor segue o seu intervalo de integração.
Cada caminho foi avaliado sem sensores e com 2 e 4 sensores sincronizados, nos mesmos pontos escolhidos na nota G4W-NT-2026-01 [3].
4. Resultados
4.1 Confiabilidade: quantas estimativas fecham
A Figura 1 mostra a fração de estimativas que convergem e passam no teste de consistência.
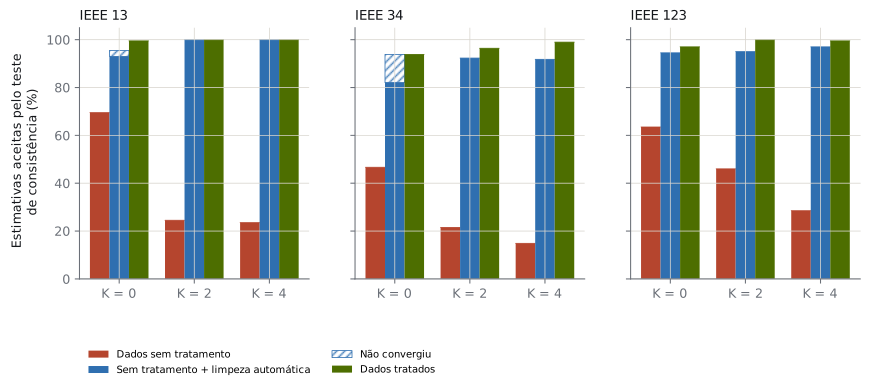
Sem tratamento, o estimador não fecha em boa parte do tempo. Sem sensores, só 70 % (IEEE 13), 47 % (IEEE 34) e 64 % (IEEE 123) das estimativas são aceitas. Com sensores, a aceitação cai para 15 % a 46 %. Isso não é defeito dos sensores: com medições reais na rede, o estimador passa a ter como perceber que os dados de carga estão errados, em vez de acomodá-los em silêncio.
O tratamento prévio resolve a consistência. Com dados tratados, a aceitação fica entre 94 % e 100 % em todos os casos.
A limpeza automática sem sensores é enganosa. Ela eleva a aceitação para 82 % a 95 %, mas no IEEE 13 e no IEEE 34 o estimador deixa de convergir em 2,5 % e 12 % dos casos: ao desacreditar pseudomedidas sem outra fonte de informação, a rede fica com partes sem observação suficiente. Com 2 ou 4 sensores, a não convergência desaparece.
4.2 Qualidade: quanto as estimativas erram
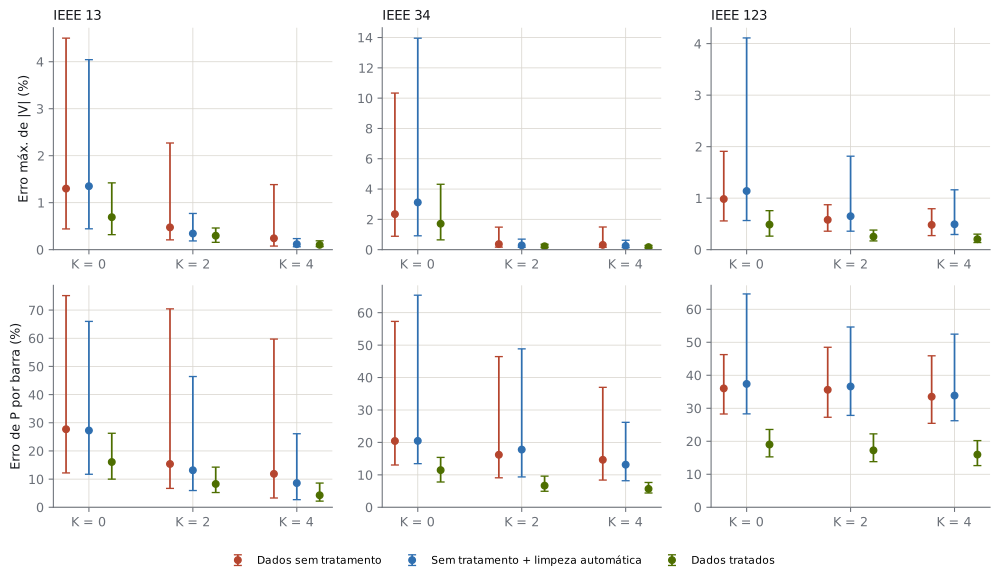
A Figura 2 mostra a mediana e a faixa de 10 % a 90 % dos erros de tensão e de carga por barra, em todas as estimativas que convergiram, aceitas ou não.
| Alimentador | Caminho | Sensores | Erro de |V| (mediana) | Erro de |V| (pior 10 %) | Erro de P por barra |
|---|---|---|---|---|---|
| IEEE 13 | Sem tratamento | 0 | 1,30 % | 4,50 % | 27,7 % |
| Tratados | 0 | 0,69 % | 1,42 % | 16,1 % | |
| Sem tratamento + limpeza | 4 | 0,12 % | 0,24 % | 8,6 % | |
| Tratados | 4 | 0,10 % | 0,19 % | 4,3 % | |
| IEEE 34 | Sem tratamento | 0 | 2,34 % | 10,3 % | 20,4 % |
| Tratados | 0 | 1,71 % | 4,32 % | 11,5 % | |
| Sem tratamento + limpeza | 4 | 0,25 % | 0,62 % | 13,1 % | |
| Tratados | 4 | 0,17 % | 0,28 % | 5,7 % | |
| IEEE 123 | Sem tratamento | 0 | 0,98 % | 1,91 % | 36,0 % |
| Tratados | 0 | 0,49 % | 0,76 % | 19,0 % | |
| Sem tratamento + limpeza | 4 | 0,49 % | 1,16 % | 33,8 % | |
| Tratados | 4 | 0,20 % | 0,30 % | 16,0 % |
Quatro conclusões saem da tabela:
- O tratamento prévio reduz o erro mediano de tensão em 27 % a 50 % e o erro de carga em 42 % a 47 %, sem nenhum equipamento novo.
- Sensores e tratamento se somam. Com dados tratados, quatro sensores reduzem o erro mediano de tensão de 0,69 % para 0,10 % no IEEE 13, de 1,71 % para 0,17 % no IEEE 34 e de 0,49 % para 0,20 % no IEEE 123. No IEEE 34, o pior décimo dos cenários cai de 4,3 % para 0,28 %.
- Com sensores, a limpeza automática chega perto do tratamento nos alimentadores menores, onde os sensores criam redundância local suficiente para apontar qual pseudomedida está errada (IEEE 13: 0,12 % contra 0,10 %). No IEEE 123, com 85 barras de carga e apenas quatro sensores, isso não acontece: o erro continua no nível dos dados sem tratamento. A limpeza automática depende da densidade de medição.
- A carga de cada barra continua presa à qualidade dos dados de clientes. Mesmo com quatro sensores, o erro de carga só fica abaixo de 6 % onde os dados foram tratados e a rede é pequena ou média.
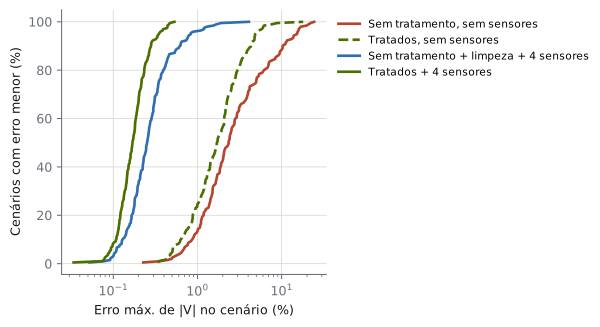
A Figura 3 mostra a distribuição completa do erro de tensão no IEEE 34. Sem tratamento e sem sensores, 38 % dos cenários têm erro acima de 3 %. Com dados tratados e quatro sensores, nenhum passa de 0,6 %.
5. Discussão e limitações
O estudo separa duas coisas que costumam aparecer misturadas quando "o estimador não fecha".
A primeira é a qualidade e a padronização dos dados de carga. Converter leituras para o instante certo, preencher faltas com a curva típica, atribuir a cada medidor a incerteza do seu intervalo de integração e usar o cadastro de geração para resolver o sentido do fluxo dos prossumidores levam o estimador de "não confiável na maior parte do tempo" para "consistente quase sempre". É trabalho de dados, automatizável, e é a primeira coisa a fazer.
A segunda é a falta de medição na própria rede. Sem ela, o estimador não tem como distinguir um dado de carga errado de um estado de rede incomum, e a limpeza automática pode até piorar o resultado. Poucos sensores sincronizados bem posicionados dão essa referência: confirmam ou contradizem as pseudomedidas, reduzem o erro de tensão em uma ordem de grandeza nos alimentadores longos e tornam a limpeza automática viável onde a densidade de medição é suficiente.
Limitações:
- Defeitos sintéticos. As taxas de cobertura, falta, erro grosseiro e geração foram escolhidas para representar problemas típicos, não medidas em uma rede real; os números absolutos dependem delas, a ordem entre as estratégias é o resultado mais robusto.
- Retrato de um instante. Não foram usadas séries temporais, que permitiriam tratamentos melhores (interpolação por padrão de consumo, filtros de Kalman) e detecção de defeitos persistentes.
- Taps conhecidos e topologia correta. Erros de cadastro de topologia e de fase, comuns na prática, foram deixados para um estudo próprio.
- Convergência numérica. O Gauss-Newton em coordenadas retangulares, com partida nas tensões em vazio, convergiu em quase todos os casos; a falha apareceu sobretudo como inconsistência. Implementações comerciais podem ter critérios e formulações diferentes, mas o mecanismo, dados inconsistentes com pouca redundância, é o mesmo.
6. Conclusão
Em três alimentadores de teste com geração distribuída e dados de carga com defeitos realistas, os dados sem tratamento fizeram o estimador ser rejeitado pelo teste de consistência em 30 % a 53 % dos cenários. O tratamento prévio dos dados reduziu a rejeição a 0,5 % a 6 % e o erro mediano de tensão em 27 % a 50 %. A limpeza automática por resíduos, sem medição na rede, mascarou o problema e causou falhas de convergência. Com dois a quatro sensores sincronizados, a limpeza automática passou a funcionar nos alimentadores menores, e a combinação de dados tratados com quatro sensores levou o erro mediano de tensão a 0,10 % a 0,20 %. Para quem opera um ADMS, a mensagem é dupla: tratar os dados de carga é a condição para o estimador fechar, e medir em poucos pontos da rede é o que permite confiar no resultado e automatizar a limpeza.
Reprodutibilidade
Código: senl.py (estimador não linear, limpeza automática), study2.py (defeitos, tratamentos e cenários) e figs2.py. Usa o modelo de rede da nota anterior, se3f.py. Resultados: IEEE 13, IEEE 34, IEEE 123. Dependências: Python 3.12 ou superior, OpenDSSDirect.py, NumPy, SciPy e Matplotlib. Semente: 2026.
Referências
- M. E. Baran e A. W. Kelley, "State estimation for real-time monitoring of distribution systems," IEEE Transactions on Power Systems, vol. 9, n. 3, 1994.
- A. Primadianto e C.-N. Lu, "A review on distribution system state estimation," IEEE Transactions on Power Systems, 2017.
- G4W, "Quantos sensores, e onde? Alocação de medição sincronizada para estimação de estados trifásica em alimentadores de distribuição," Nota técnica G4W-NT-2026-01, 2026. Disponível em: /pt/insights/alocacao-sensores-observabilidade/
- A. Abur e A. Gómez Expósito, Power System State Estimation: Theory and Implementation. New York: Marcel Dekker, 2004.
- A. Monticelli, State Estimation in Electric Power Systems: A Generalized Approach. Boston: Kluwer Academic Publishers, 1999.
- W. H. Kersting, "Radial distribution test feeders," em Proc. IEEE PES Winter Meeting, 2001.
- EPRI, OpenDSS — Open Distribution System Simulator. Disponível em: https://sourceforge.net/projects/electricdss/
- DSS-Extensions, OpenDSSDirect.py e electricdss-tst (casos de teste do OpenDSS). Disponível em: https://github.com/dss-extensions
Como citar
G4W. "Por que o estimador de estados não fecha? Qualidade dos dados de carga, limpeza automática e o papel de poucos sensores". Nota técnica G4W-NT-2026-02, 2026. Disponível em: https://g4w.com.br/pt/insights/estimador-estados-dados-de-carga/