Quantos sensores, e onde? Alocação de medição sincronizada para estimação de estados trifásica em alimentadores de distribuição
G4W
Resumo
Muitos alimentadores de distribuição só têm medição na subestação, e a estimação de estados ao longo da rede depende de previsões de carga com incerteza elevada. Esta nota mostra, em três alimentadores de teste trifásicos e desequilibrados (IEEE 13, 34 e 123 barras), quanto o erro de estimação cai quando pontos de medição sincronizada são acrescentados à rede, quanto a escolha desses pontos importa e que exatidão de medição e de sincronismo esse ganho exige. Com quatro pontos, escolhidos por um procedimento guloso e avaliados em cenários independentes, a média do maior erro de tensão por cenário cai 90 %, 94 % e 59 %, e o erro das correntes nos trechos cai 89 %, 82 % e 44 %. Se a subestação fornecer apenas as grandezas típicas de SCADA (módulo da corrente e potências), o caso sem pontos piora e a redução sobe para 91 %, 94 % e 65 %. A alocação otimizada leva o erro de tensão abaixo de 0,3 % com dois a quatro pontos, enquanto uma regra de espaçamento uniforme precisa de cinco ou não chega lá, e a média de alocações aleatórias não chega com oito pontos em dois alimentadores. Sincronismo com desvio-padrão de até 10 µs preserva ao menos 98 % do ganho. A carga individual de cada barra melhora muito menos quando há muitas cargas por ponto.
Palavras-chave: estimação de estados; observabilidade; alocação de sensores; sincrofasores; redes de distribuição; modelagem trifásica.
1. Introdução
Geração distribuída, cargas eletrificadas e fluxos bidirecionais tornam o perfil de tensão e o carregamento de um alimentador menos previsíveis do que em uma rede apenas com cargas passivas. Ainda assim, muitos alimentadores são instrumentados apenas na subestação. Entre ela e o fim da rede pode haver quilômetros de condutor sem nenhuma medição.
A estimação de estados combina medições esparsas com um modelo da rede para produzir uma visão completa: tensões em todos os nós e, a partir delas, correntes nos trechos, cargas e perdas [1], [2]. Em distribuição, a falta de medições obriga o estimador a usar pseudomedidas, isto é, previsões de consumo derivadas de faturamento ou de curvas típicas, com incertezas elevadas [3]. Some-se a isso o desequilíbrio entre fases, que exige modelagem trifásica.
Sensores sincronizados medem módulo e ângulo de tensão e de corrente em pontos distribuídos da rede, com uma referência de tempo comum, tipicamente obtida por GNSS [4], [5], [11]. Para uma distribuidora, a pergunta prática não é se esses sensores ajudam, mas quantos pontos instrumentar, onde, e com que exatidão de medição e de sincronismo, porque cada ponto tem custo de equipamento, instalação e comunicação. A alocação de medições é estudada há décadas na transmissão [6].
Esta nota é um estudo aberto e reprodutível sobre essas decisões, feito pela G4W para mostrar como avaliamos um projeto de instrumentação. O estimador (mínimos quadrados ponderados) e a alocação (procedimento guloso) foram escolhidos por serem simples, transparentes e fáceis de reproduzir com o código publicado. Eles não descrevem os algoritmos dos produtos da G4W nem pretendem ser o melhor método disponível. O objetivo é mostrar, em casos públicos, como as escolhas de projeto da instrumentação mudam o resultado.
2. Formulação
2.1 Estado e medições
Considere a rede trifásica com nós (cada fase de uma barra é um nó) e matriz de admitâncias nodais . A matriz inclui linhas, transformadores, reguladores com o tap vigente, capacitores e o equivalente da fonte, mas não as cargas. O estado é o vetor de tensões complexas nodais .
O vetor dá a corrente injetada na rede, em cada nó, pelos elementos que não estão em . Em um nó com carga, é a corrente absorvida pela carga. Em um nó sem carga e fora da fonte, essa injeção é nula.
Por que o estimador principal é linear. A relação é linear no estado complexo. A potência, , não é. Na formulação convencional, em que as previsões entram como potências, o estimador é não linear e resolvido iterativamente. Aqui, todas as grandezas usadas no estimador principal são tensões ou correntes fasoriais (medidas, previstas ou nulas), de modo que o modelo de medição é linear:
em que reúne os erros de medição e de previsão. Os pesos do estimador usam uma matriz que aproxima a covariância desses erros; os pontos em que ela se afasta do erro simulado estão listados na Seção 5. A Tabela 1 resume as medidas.
| Tipo | Onde | Grandeza (por fase) | Desvio-padrão adotado |
|---|---|---|---|
| Medição da subestação | barra da fonte, barra da subestação e trecho de saída | fasores de tensão; corrente na saída (fasor ou, na variante SCADA, módulo da corrente e potências) | 0,1 % (tensão); 0,5 % (corrente); 1 % (potências na variante SCADA) |
| Ponto de medição sincronizada | início de um trecho de linha | fasor de tensão na barra de origem; fasor de corrente que entra no trecho | 0,2 % e 0,5 % no módulo, mais o erro de sincronismo |
| Pseudomedida (previsão) | nós com carga | corrente prevista da carga | 50 % do módulo da corrente prevista de cada ramo de carga |
| Injeção nula | nós sem carga | variância mínima (peso muito elevado) |
Pseudomedidas. A pseudomedida não é uma medição: é a previsão da carga, que a distribuidora conhece antes de medir qualquer ponto da rede. Para uma carga com potência prevista ligada entre os nós e (o nó é a terra nas cargas em estrela e outra fase nas cargas em delta), a corrente prevista é
onde são as tensões da rede sem cargas, com os taps do caso base. Nas cargas trifásicas, a potência prevista é dividida igualmente entre as fases. O uso de uma tensão fixa é o que mantém o modelo linear. O custo é uma aproximação: a corrente real depende da tensão real no ponto e do modelo da carga (potência, corrente ou impedância constante). Essa diferença soma-se ao erro de previsão e pode introduzir pequenos vieses, não representados em .
Uma carga em delta injeta no nó e no nó , de modo que as pseudomedidas desses nós são correlacionadas. Por isso o bloco de pseudomedidas de é cheio: , com a matriz que leva as correntes dos ramos de carga aos nós e diagonal. Os nós sem carga entram no mesmo bloco com uma variância mínima, o que equivale a um peso muito elevado, e não a uma igualdade imposta exatamente.
Pontos de medição e sincronismo. Cada ponto fica no início de um trecho e mede, por fase, a tensão na barra de origem e a corrente que entra no trecho, . Os erros de módulo são gaussianos e relativos. O erro de ângulo vem do sincronismo: um erro de tempo produz, a 60 Hz,
Em cada cenário, o erro de tempo de cada ponto é sorteado com desvio-padrão em relação à referência da subestação, de forma independente entre pontos, e o mesmo ângulo é aplicado à tensão e à corrente do ponto. Assim, não é o erro máximo entre pares (a diferença entre dois pontos tem desvio-padrão ), não inclui outros erros angulares da cadeia de medição (transformadores de instrumento, filtragem, estimação do fasor) e não tem relação com a latência de comunicação.
2.2 O que significa K = 0
Neste texto, é o número de pontos de medição adicionais na rede, além da subestação. Um ponto é o início de um trecho onde se medem todas as fases presentes; a quantidade de dispositivos físicos por ponto depende da tecnologia (com sensores instalados no condutor, um ponto trifásico pode exigir um dispositivo por fase). Os resultados contam pontos, não dispositivos.
K = 0 significa zero pontos adicionais, não ausência de informação. O estimador dispõe da medição da subestação, das previsões de carga e das injeções nulas. As equações de injeção de todos os nós (previstas ou nulas), junto com a tensão medida na fonte, já formam um sistema equivalente a um fluxo de potência linear: dada a tensão da fonte e a corrente em cada nó, as tensões ficam determinadas. Nos três alimentadores estudados, esse sistema tem posto completo e a solução é única. A rede é, portanto, observável graças às previsões, e não apenas por medição física.
A única redundância vem da subestação. Na prática, o estimador faz um rateio: obriga a corrente total de cada fase a respeitar a medição da saída e distribui a diferença entre o medido e o previsto entre as cargas, conforme a incerteza atribuída a cada uma. Uma variação comum a todas as cargas (a hora do dia) é bem corrigida. Uma variação individual não é, porque o estimador não tem como saber em qual ramo ela ocorreu. É em relação a esse caso que medimos o ganho dos pontos adicionais.
2.3 Estimador
A estimativa de mínimos quadrados ponderados é
calculada por decomposição QR do sistema ponderado, com colunas escalonadas pela tensão de base de cada nó (as admitâncias de chaves e reguladores diferem em várias ordens de grandeza das de trechos longos, o que tornaria as equações normais mal condicionadas). A partir de obtêm-se as correntes nos trechos, , e a carga de cada barra, , calculada depois da estimação.
Na variante SCADA (Seção 4.3), a saída do alimentador é medida como módulo da corrente por fase e potências ativa e reativa trifásicas. Essas medidas são não lineares no estado, e a estimativa é obtida por Gauss-Newton em coordenadas retangulares, partindo da solução linear sem a medição da saída.
O estimador não é o fluxo de potência. A "verdade" de cada cenário vem do fluxo de potência do OpenDSS, que resolve as equações não lineares da rede com os modelos de carga originais. O estimador apenas combina medições e previsões com fixa.
Os desvios das correntes medidas são proporcionais ao módulo da corrente. Para dimensioná-los, usamos as correntes de um fluxo de potência com as cargas previstas, informação disponível antes de qualquer medição.
Conferência. Com medição exata em todos os trechos, o estimador recupera a solução do OpenDSS com erro de tensão inferior a nos três alimentadores, também na variante SCADA, e a matriz reproduz as injeções do fluxo de potência com resíduo inferior a A nos nós sem carga.
2.4 Métricas
Para cada um dos cenários de avaliação são calculados três erros, e os resultados são médias sobre os cenários.
Tensão — o maior erro de magnitude entre todos os nós (exceto os da fonte), em % da tensão de base do nó:
É uma média de máximos por cenário, não um limite de pior caso; quando útil, informamos também o percentil 90.
Corrente — em cada trecho, o maior erro de magnitude entre as fases, somado sobre os trechos e dividido pela soma da maior corrente verdadeira de cada trecho:
Carga — soma dos erros de potência ativa por barra com carga, dividida pela carga total:
No IEEE 123, a barra 610 (secundário de um transformador em delta, sem carga e sem ligação à terra) fica fora da métrica de tensão: ali a tensão fase-neutro não tem significado físico.
2.5 Alocação
Dado um orçamento de pontos, buscamos o conjunto de trechos que minimiza
isto é, os três erros, cada um relativo ao caso , com o mesmo peso. O problema é combinatório (no IEEE 123, para entre 123 trechos, há cerca de 9,1 milhões de combinações). Usamos um procedimento guloso, comum em alocação de sensores [7]: a cada passo, adiciona-se o trecho que mais reduz , estimado nos cenários de escolha, sem rever as escolhas anteriores. O conjunto para cada é o início dessa sequência.
O método guloso não garante o ótimo. Para verificá-lo, fizemos a busca exaustiva onde ela é viável. No IEEE 13, o guloso encontrou exatamente o melhor conjunto para a 4. No IEEE 34, encontrou o melhor para e 2; para e 4, o melhor conjunto é outro, mas com objetivo menos de 1 % menor, diferença da ordem da variação de Monte Carlo. No IEEE 123, a verificação só foi viável para , em que os dois coincidem.
3. Estudo de caso
Foram usados três alimentadores de teste do IEEE [8], nos arquivos públicos do OpenDSS [9], [10]: trifásicos e desequilibrados, com ramais mono e bifásicos, cargas em estrela e em delta e reguladores de tensão (Tabela 2).
| Alimentador | Tensão | Carga total | Barras com carga | Nós | Reguladores (fases) | Trechos candidatos |
|---|---|---|---|---|---|---|
| IEEE 13 | 4,16 kV | 3,47 MW | 9 | 41 | 3 | 11 |
| IEEE 34 | 24,9 kV | 1,77 MW | 28 | 95 | 6 | 31 |
| IEEE 123 | 4,16 kV | 3,49 MW | 85 | 278 | 7 | 123 |
Cenários. A verdade de cada cenário é o fluxo de potência do OpenDSS, com os modelos de carga originais, após perturbar as cargas em torno da previsão por um fator comum a todas (desvio-padrão de 15 %, a hora do dia) e um fator individual por carga (30 %), ambos truncados. Os taps dos reguladores são os do caso base, mantidos fixos. Os pontos são escolhidos com 120 cenários e avaliados em outros 400, independentes.
Estratégias comparadas, todas avaliadas nos mesmos 400 cenários:
- Otimizada (gulosa), descrita na Seção 2.5.
- Uniforme no tronco, regra simples de referência: os pontos são espaçados igualmente, em número de trechos, ao longo do caminho entre a fonte e a barra mais distante. No IEEE 13 o tronco tem só quatro trechos, então a regra usa no máximo quatro pontos distintos.
- Aleatória: 30 sorteios de trechos para cada .
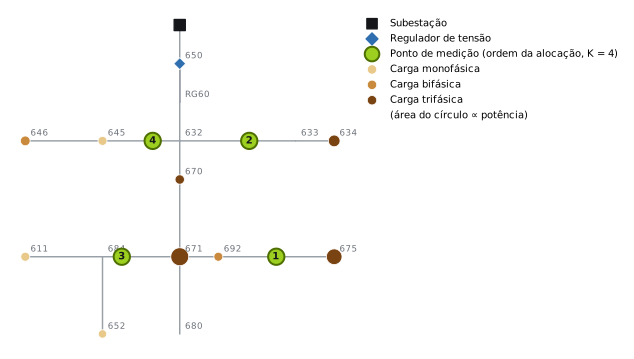
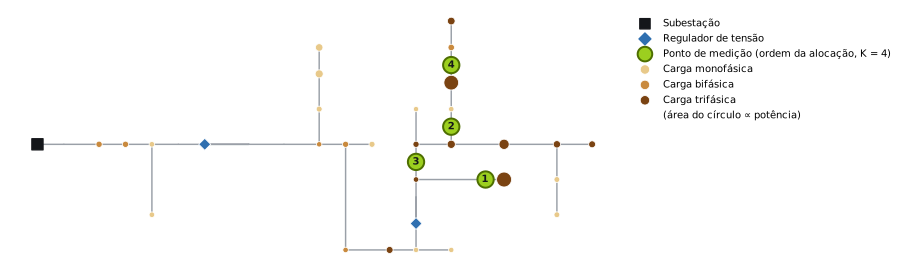
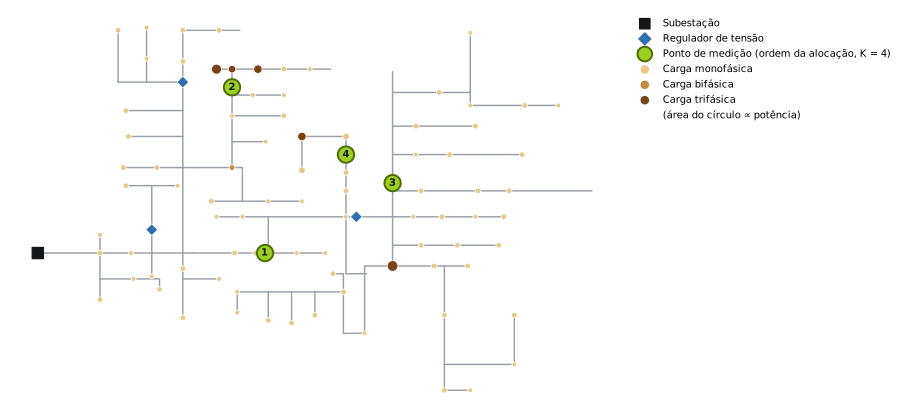
As Figuras 1 a 3 mostram os alimentadores, as cargas (área proporcional à potência e cor pelo número de fases) e os quatro primeiros pontos da alocação otimizada.
4. Resultados
Nas Seções 4.1, 4.2, 4.4 e 4.5, a saída do alimentador é medida como fasor de corrente. Essa premissa favorece o caso sem pontos; a Seção 4.3 mostra o que muda com as grandezas típicas de SCADA.
4.1 Erro em função do número de pontos
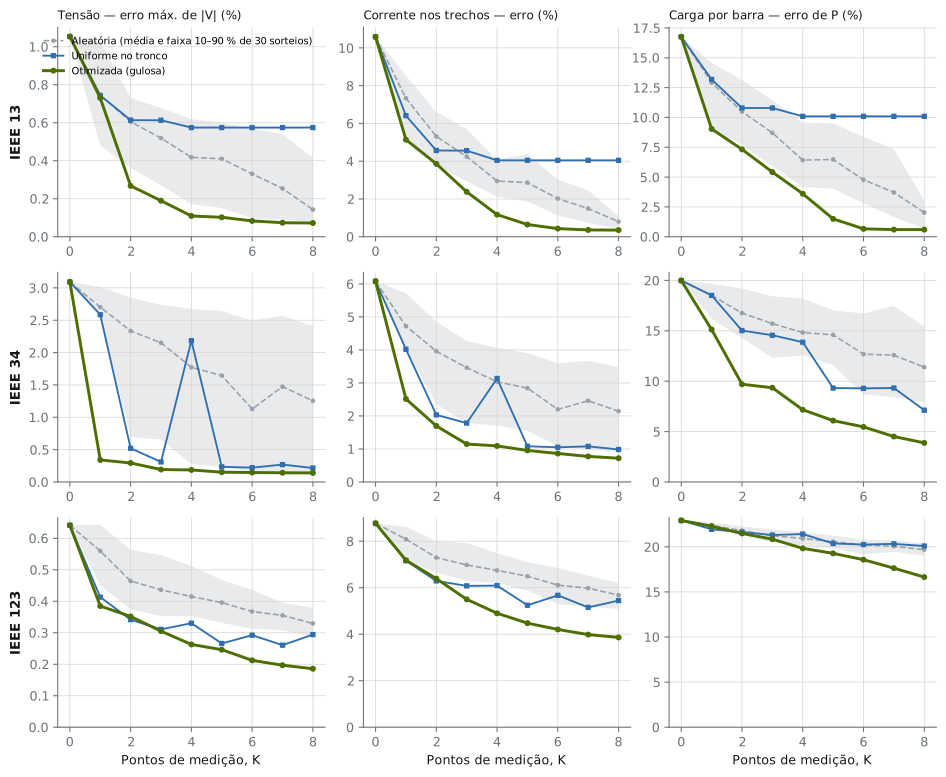
A Figura 4 mostra os três erros para de 0 a 8. A Tabela 3 resume o erro de tensão.
| Alimentador | Estratégia | K = 0 | K = 1 | K = 2 | K = 4 | K = 8 |
|---|---|---|---|---|---|---|
| IEEE 13 | Otimizada | 1,05 % | 0,73 % | 0,27 % | 0,11 % | 0,07 % |
| Uniforme no tronco | 1,05 % | 0,74 % | 0,61 % | 0,57 % | 0,57 %* | |
| Aleatória (média) | 1,05 % | 0,75 % | 0,61 % | 0,42 % | 0,14 % | |
| IEEE 34 | Otimizada | 3,09 % | 0,34 % | 0,29 % | 0,19 % | 0,14 % |
| Uniforme no tronco | 3,09 % | 2,59 % | 0,52 % | 2,18 % | 0,22 % | |
| Aleatória (média) | 3,09 % | 2,70 % | 2,33 % | 1,77 % | 1,26 % | |
| IEEE 123 | Otimizada | 0,64 % | 0,38 % | 0,35 % | 0,26 % | 0,19 % |
| Uniforme no tronco | 0,64 % | 0,41 % | 0,34 % | 0,33 % | 0,29 % | |
| Aleatória (média) | 0,64 % | 0,56 % | 0,46 % | 0,42 % | 0,33 % |
* Com quatro pontos distintos, o máximo que o tronco do IEEE 13 comporta. Os valores são , a média sobre os cenários do maior erro de tensão em cada cenário. Na alocação otimizada com quatro pontos, o percentil 90 desse erro é 0,16 %, 0,30 % e 0,36 %, contra 1,69 %, 5,92 % e 0,98 % sem pontos.
O primeiro ponto bem posicionado pode valer muito. No IEEE 34, o erro sem pontos se concentra no ramal de 4,16 kV alimentado pelo transformador entre as barras 832 e 888, que atende uma carga de 450 kW na barra 890 (erro médio de 2,7 % nessa barra, contra menos de 0,5 % no restante da rede). Um único ponto no início desse ramal (trecho 888–890) reduz o erro para 0,34 %.
A escolha dos pontos importa tanto quanto a quantidade. Para levar o erro de tensão a 0,3 % ou menos:
- a alocação otimizada precisa de dois pontos no IEEE 13, dois no IEEE 34 e quatro no IEEE 123;
- a regra uniforme precisa de cinco no IEEE 34 e cinco no IEEE 123, e nunca chega lá no IEEE 13, cujo tronco deixa de fora os ramais onde o erro se concentra;
- a média das alocações aleatórias não chega lá com oito pontos no IEEE 34 e no IEEE 123; no IEEE 13, chega com sete.
A regra uniforme também é instável: no IEEE 34, passar de três para quatro pontos desloca as posições ao longo do tronco, tira o ponto do ramal crítico e o erro sobe de 0,31 % para 2,18 %.
O número de barras não determina o erro de tensão. O IEEE 123, o maior dos três, tem o menor erro sem pontos (0,64 %) e a menor redução relativa com quatro pontos. O erro depende de impedâncias, nível de tensão, carregamento, posição das cargas e ação dos reguladores; este estudo não isola a contribuição de cada fator.
Corrente e carga respondem de forma diferente da tensão. Com quatro pontos, o erro das correntes nos trechos cai de 10,6 % para 1,2 % no IEEE 13, de 6,1 % para 1,1 % no IEEE 34 e de 8,8 % para 4,9 % no IEEE 123 (reduções de 89 %, 82 % e 44 %, contra 90 %, 94 % e 59 % na tensão). O erro da carga por barra cai bem menos onde há muitas cargas:
| Alimentador | Barras com carga | K = 0 | K = 4 | K = 8 |
|---|---|---|---|---|
| IEEE 13 | 9 | 16,8 % | 3,6 % | 0,6 % |
| IEEE 34 | 28 | 20,0 % | 7,2 % | 3,9 % |
| IEEE 123 | 85 | 22,9 % | 19,8 % | 16,6 % |
Poucos pontos bem posicionados melhoram muito as tensões e os fluxos, mas, quando há muitas cargas a jusante de cada ponto, não bastam para separar as cargas individuais. Com três alimentadores, essa relação é uma indicação, não uma regra.
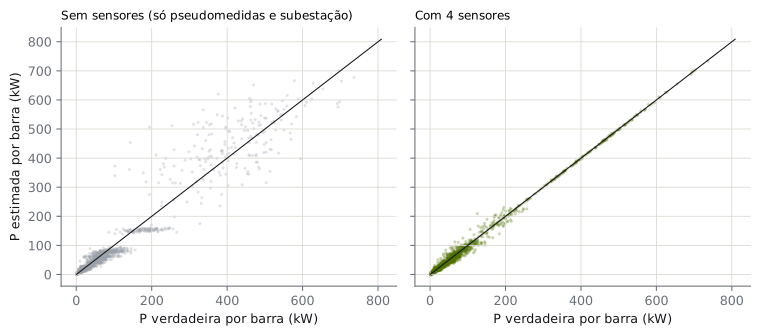
A Figura 5 ilustra o efeito sobre a carga no IEEE 34. Sem pontos, as cargas estimadas variam pouco de um cenário para outro (as faixas horizontais): o estimador corrige o total pela corrente medida na subestação, mas não sabe qual carga mudou. Com quatro pontos, as estimativas se alinham à carga verdadeira.
4.2 Onde instalar
Na maioria, os pontos escolhidos ficam no início de ramais ou derivações que alimentam cargas relevantes, e não no fim dos ramais nem em posições igualmente espaçadas.
- IEEE 13: trechos 692–675 (que alimenta a maior carga trifásica), 632–633 (que alimenta o transformador de 480 V), 671–684 e 632–645, nos ramais laterais.
- IEEE 34: o ramal de 4,16 kV (888–890) e as derivações 834–842, 832–858 e 844–846.
- IEEE 123: o trecho de tronco 53–54, a derivação 44–47, a chave entre 97 e 197 e o trecho 63–64. Aqui o padrão é menos nítido.
Uma leitura intuitiva, não testada isoladamente: a corrente medida no início de um ramal separa a incerteza da carga entre o que está antes e depois do ponto, e as injeções nulas levam essa informação ao longo do ramal. Um ponto no fim de um ramal mede apenas a última carga; um ponto no meio do tronco mede a soma de muitas cargas. De fato, instalar os pontos nos fins de ramal, do mais distante para o mais próximo, foi bem pior: com quatro pontos, 0,67 % no IEEE 13, 2,70 % no IEEE 34 e 0,41 % no IEEE 123.
4.3 A medição da subestação: fasor ou SCADA
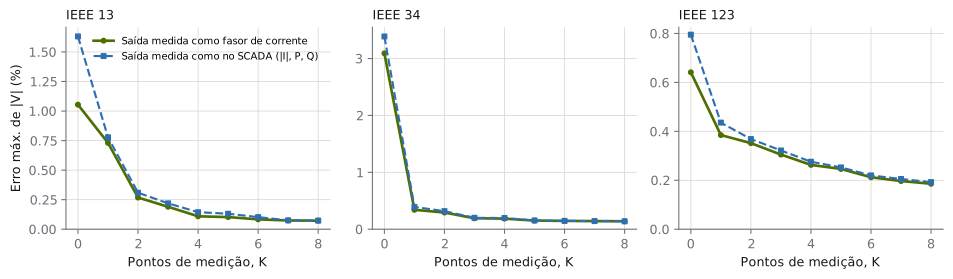
Os resultados acima tratam a saída do alimentador como um fasor de corrente, sincronizado com a referência da subestação. Muitas subestações, porém, entregam ao centro de operação o módulo da corrente e as potências. A Figura 6 repete a alocação otimizada com a saída medida dessa forma.
| Erro de tensão | Fasor, K = 0 | SCADA, K = 0 | Fasor, K = 4 | SCADA, K = 4 | Redução com 4 pontos (SCADA) |
|---|---|---|---|---|---|
| IEEE 13 | 1,05 % | 1,63 % | 0,11 % | 0,14 % | 91 % |
| IEEE 34 | 3,09 % | 3,39 % | 0,19 % | 0,20 % | 94 % |
| IEEE 123 | 0,64 % | 0,80 % | 0,26 % | 0,28 % | 65 % |
Com a medição de SCADA, o caso sem pontos piora (o módulo da corrente e as potências trifásicas totais não determinam o ângulo da corrente em cada fase), mas com dois ou mais pontos a diferença praticamente desaparece. Os erros de corrente e de carga quase não mudam. Para atingir 0,3 % de erro de tensão, a alocação otimizada passa a precisar de três pontos no IEEE 13 e no IEEE 34 e continua com quatro no IEEE 123. Ou seja, as reduções da Seção 4.1 são uma estimativa conservadora do ganho em uma subestação com SCADA convencional.
4.4 O que o ponto deve medir
A Figura 7 mantém os quatro pontos da alocação otimizada e varia o erro da medição de tensão do ponto, comparando com um ponto que mede só corrente. A referência de tensão da subestação, com erro de 0,1 %, continua presente.
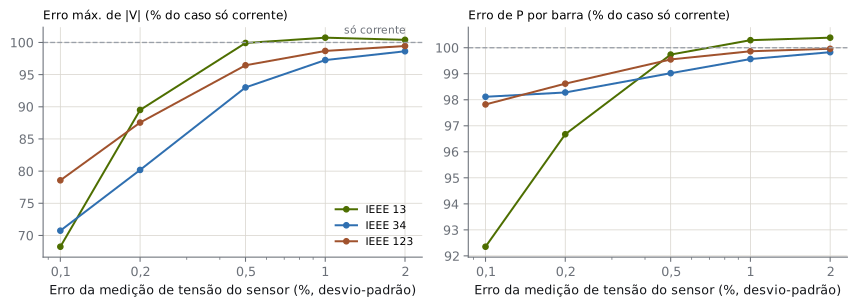
Neste estudo, a corrente responde pela maior parte do ganho. Medir também a tensão reduz o erro de tensão estimada em 21 % a 32 % com erro de medição de 0,1 %, e em 10 % a 20 % com 0,2 %. Com 0,5 %, o ganho já fica abaixo de 7 %, e com 1 % ou mais praticamente desaparece. Na estimação das cargas, o efeito é pequeno (até 8 % no IEEE 13 com 0,1 %).
Esses números valem nas condições do estudo: referência de 0,1 % na subestação, alocação fixa e modelo da rede conhecido. A literatura de estimação com medição fasorial também mostra que o valor de cada medida depende da quantidade e da exatidão do conjunto [12]; a faixa encontrada aqui não é um limiar geral. Também não se trata de dispensar a medição de tensão: conformidade de tensão, qualidade de energia, localização de faltas e identificação de topologia podem justificá-la por motivos que esta nota não avalia.
4.5 O papel do sincronismo
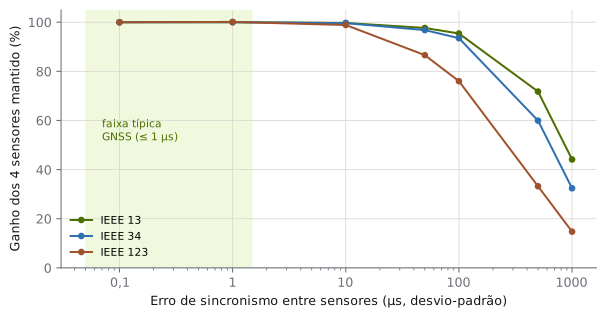
A Figura 8 mantém os quatro pontos e varia , mostrando a fração do ganho de tensão (em relação a ) que se mantém.
| IEEE 13 | IEEE 34 | IEEE 123 | |
|---|---|---|---|
| até 10 µs | ≥ 98 % | ≥ 98 % | ≥ 98 % |
| 100 µs | 95 % | 94 % | 76 % |
| 1 ms | 44 % | 32 % | 15 % |
O IEEE 123 foi o mais sensível; o estudo não isolou a causa. O estimador conhece (a variância angular entra em ), mas não inclui a correlação entre os erros de tensão e de corrente do mesmo ponto. Para referência, uma rede de micro-sincrofasores instalada em campo relatou alinhamento temporal melhor que 1 µs entre pares de dispositivos e exatidão angular de 0,01° [11], dentro da faixa favorável deste estudo. Aquela métrica (entre pares) não é idêntica à usada aqui, e aquele resultado não estabelece custo nem realização de um sensor instalado no condutor.
5. Discussão e limitações
Nos três alimentadores, a qualidade da estimação foi, em boa parte, uma questão de projeto da instrumentação. O número de pontos necessário dependeu da topologia, da grandeza que se quer estimar e da qualidade de medição e de sincronismo, e a escolha dos pontos pesou tanto quanto a quantidade. Para quem planeja um programa de monitoramento, os resultados sugerem quatro orientações, válidas nestes casos e a confirmar em cada rede:
- Escolher os pontos com o modelo da rede, e não por regra de espaçamento: o início dos ramais que alimentam cargas relevantes foi o padrão mais frequente.
- Poucos pontos já mudam a qualidade das tensões e das correntes: dois a quatro pontos levaram o erro de tensão a 0,3 % ou menos.
- Sincronismo da ordem de microssegundos preserva praticamente todo o ganho; erros da ordem de milissegundos o destroem.
- Para conhecer a carga de cada barra, com muitas cargas por ramal, os pontos de rede precisam ser combinados com outras fontes, como a medição inteligente dos clientes.
O estudo tem limitações:
- Taps e modelo conhecidos. A matriz usa os taps vigentes e parâmetros exatos. Com tap desconhecido, ele deveria entrar como variável de estado; erros de parâmetros não foram tratados.
- Modelo das previsões. O bloco de pseudomedidas de trata cada ramo de carga como independente, não representa o fator comum nem a variação conjunta das fases de uma carga e usa variância de 50 %, maior que a dispersão usada para gerar os cenários. A conversão de potência em corrente com é outra aproximação. Cargas reais têm correlações, assimetrias e geração distribuída; essas diferenças podem alterar os resultados, em direção que este estudo não permite afirmar.
- Covariâncias aproximadas. As injeções nulas entram com peso elevado, não como igualdade exata (reduzir esse piso não alterou os resultados; aumentá-lo cem vezes piorou o caso de quatro pontos do IEEE 13 de 0,11 % para 0,14 %). A correlação dos erros de tensão e corrente de um mesmo ponto, que compartilham o relógio, não está em .
- Retrato instantâneo e medições sem erros grosseiros. Não foram tratados séries temporais, perda de comunicação nem detecção de medidas espúrias.
- Alocação gulosa. A verificação exaustiva foi possível apenas em parte dos casos, e o peso igual entre os três erros do objetivo é uma escolha. Aplicações como localização de faltas levariam a alocações diferentes.
- Custo e realização física. Custo, instalação, alimentação e comunicação dos sensores não foram avaliados.
- Generalização. Três alimentadores de teste não permitem extrapolar razões entre pontos e cargas, nem limiares de exatidão ou de sincronismo, para redes reais.
6. Conclusão
Em três alimentadores de teste trifásicos e desequilibrados, quatro pontos de medição sincronizada, acrescentados à medição da subestação e escolhidos por um procedimento guloso, reduziram a média do maior erro de tensão por cenário em 90 % (IEEE 13), 94 % (IEEE 34) e 59 % (IEEE 123), e o erro das correntes nos trechos em 89 %, 82 % e 44 %, com avaliação em cenários independentes. Com uma subestação que fornece apenas grandezas de SCADA, a redução de tensão sobe para 91 %, 94 % e 65 %. A alocação otimizada, verificada por busca exaustiva nos casos em que ela foi viável, atingiu 0,3 % de erro de tensão com dois a quatro pontos; uma regra de espaçamento uniforme precisou de cinco ou não chegou lá. O ganho depende de sincronismo da ordem de microssegundos, e a carga individual de cada barra melhora pouco quando há muitas cargas por ponto. A mensagem prática é que o projeto da instrumentação, e não apenas a quantidade de sensores, determina boa parte do retorno de um programa de monitoramento da rede.
Reprodutibilidade
Código: se3f.py (modelo da rede, estimadores linear e SCADA, métricas), study.py (alocação, comparações, busca exaustiva, variante SCADA, precisão de tensão e sincronismo) e figs_paper.py. Resultados: IEEE 13, IEEE 34, IEEE 123. Dependências: Python 3.12 ou superior, OpenDSSDirect.py, NumPy e Matplotlib. Os alimentadores são os arquivos IEEETestCases do repositório público de casos de teste do OpenDSS [10]. Semente principal: 2026; o código fixa sementes auxiliares para o ruído de medição e os sorteios aleatórios.
Referências
- A. Abur e A. Gómez Expósito, Power System State Estimation: Theory and Implementation. New York: Marcel Dekker, 2004.
- M. E. Baran e A. W. Kelley, "State estimation for real-time monitoring of distribution systems," IEEE Transactions on Power Systems, vol. 9, n. 3, 1994.
- A. Primadianto e C.-N. Lu, "A review on distribution system state estimation," IEEE Transactions on Power Systems, 2017.
- A. von Meier, E. Stewart, A. McEachern, M. Andersen e L. Mehrmanesh, "Precision micro-synchrophasors for distribution systems: A summary of applications," IEEE Transactions on Smart Grid, vol. 8, n. 6, 2017. doi: 10.1109/TSG.2017.2720543.
- IEEE Std C37.118.1-2011, IEEE Standard for Synchrophasor Measurements for Power Systems, 2011.
- T. L. Baldwin, L. Mili, M. B. Boisen e R. Adapa, "Power system observability with minimal phasor measurement placement," IEEE Transactions on Power Systems, vol. 8, n. 2, 1993.
- A. Krause, A. Singh e C. Guestrin, "Near-optimal sensor placements in Gaussian processes: Theory, efficient algorithms and empirical studies," Journal of Machine Learning Research, vol. 9, 2008.
- W. H. Kersting, "Radial distribution test feeders," em Proc. IEEE PES Winter Meeting, 2001.
- EPRI, OpenDSS — Open Distribution System Simulator. Disponível em: https://sourceforge.net/projects/electricdss/
- DSS-Extensions, OpenDSSDirect.py e electricdss-tst (casos de teste do OpenDSS). Disponível em: https://github.com/dss-extensions
- A. L. Liao, E. M. Stewart e E. C. Kara, "Micro-Synchrophasor Data for Diagnosis of Transmission and Distribution Level Events," Lawrence Berkeley National Laboratory, LBNL-1005925, 2016. Disponível em: https://eta-publications.lbl.gov/sites/default/files/lbnl-1005925.pdf
- C. Muscas, M. Pau, P. A. Pegoraro e S. Sulis, "Uncertainty of Voltage Profile in PMU-Based Distribution System State Estimation," IEEE Transactions on Instrumentation and Measurement, vol. 65, n. 5, pp. 988–998, 2016. doi: 10.1109/TIM.2015.2494619.
Como citar
G4W. "Quantos sensores, e onde? Alocação de medição sincronizada para estimação de estados trifásica em alimentadores de distribuição". Nota técnica G4W-NT-2026-01, 2026. Disponível em: https://g4w.com.br/pt/insights/alocacao-sensores-observabilidade/